Saltar al contenido2.º puesto · Categoría Pro · Competencia Internacional de Rovers Astromóviles
ROVIK-1 / ROVSSA · Caso de estudio · 2026
Del software al movimiento real.
Fui responsable del desarrollo del software de ROVIK-1. Construí ROVSSA, la estación de control que conecta al operador con el rover y presenta la telemetría. El sistema de transmisión de datos funcionó durante la competencia.
Mi responsabilidad
Desarrollo de software
Entorno
Linux · Jetson Nano · LAN
Resultado del equipo
2.º / Pro · IAA
ROVSSA: cámaras, telemetría y mapa en una misma consola. Captura del proyecto con datos de ubicación ocultos.
01 / El desafío
Ver lo que el rover ve. Entender lo que está pasando.
Un vehículo operado a distancia necesita una interfaz que reúna sus datos y permita al equipo seguir su estado. El desafío fue integrar software, comunicaciones y hardware en un prototipo construido por un equipo multidisciplinario de la UNSa y UCASAL, en Salta, Argentina.
Mi aporte
Desarrollo de la estación de control web y del sistema de transmisión de telemetría.
Trabajo con Python y Flask para comunicar la interfaz con el sistema del rover.
Uso de Linux, SSH y redes locales durante la integración y las pruebas.
Colaboración con el equipo de electrónica y mecánica para integrar el software con el prototipo.
Alcance del MVP
La transmisión de telemetría se utilizó con éxito durante la competencia. La consola reúne visualización de cámaras, orientación, sensores, mapa y controles del rover.
La navegación por IA no llegó a implementarse. Los módulos experimentales posteriores no forman parte de los resultados demostrados en competencia.
02 / Arquitectura
Una estación de control. Varios sistemas conectados.
Hardware del roverPico · USB serial Sensores y cámaras
La interfaz recibe telemetría mediante Server-Sent Events (SSE), envía comandos HTTP y muestra video MJPEG. En la Jetson, Python coordina la comunicación con sensores y dispositivos. La integración con la Pico utiliza comunicación serial.
Esta arquitectura describe el código revisado. La telemetría en competencia es el resultado operativo confirmado; la versión experimental del repositorio requiere validación separada.
El trabajo no terminaba en la pantalla: el software debía acompañar la construcción del vehículo, el montaje de componentes y las pruebas del equipo. Las imágenes documentan el entorno de trabajo y el desarrollo del prototipo.
Trabajo de montaje del prototipo. Archivo del proyecto.Integración del rover en equipo. Archivo del proyecto.
04 / Resultado y demostraciones
Segundo puesto internacional.
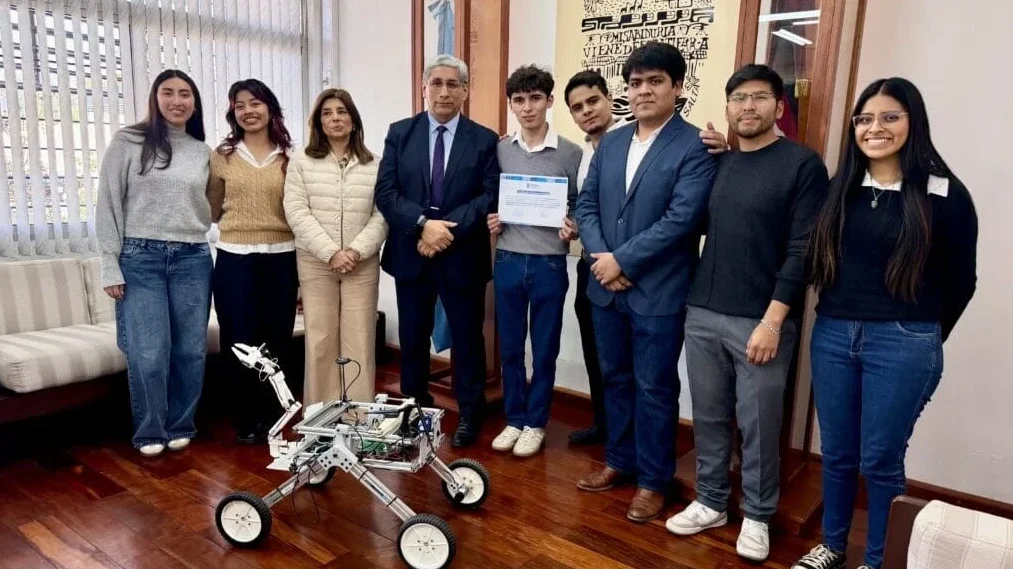
ROVIK-1 obtuvo el 2.º puesto en la categoría Pro de la Competencia Internacional de Rovers Astromóviles, en el marco de la 2.ª Conferencia Latinoamericana de Ciencia y Espacio de la International Academy of Astronautics (IAA). Fue un logro del equipo: mi responsabilidad estuvo en el desarrollo del software.
La integración dejó experiencia práctica en desarrollo web, Python, Linux y comunicaciones con hardware. También abrió una siguiente etapa de revisión de seguridad: el código del prototipo utiliza HTTP para transportar comandos y telemetría en la red local.
PLAN DE MEJORA · PENDIENTE DE IMPLEMENTACIÓN Y VALIDACIÓN
HTTPS / TLS
La siguiente mejora propuesta es incorporar TLS y verificar los certificados del servidor para proteger los datos en tránsito. También se prevé revisar autenticación, acceso a los canales de control y comportamiento ante pérdida de conexión.
Estos cambios todavía no están implementados ni probados en el rover. La validación sobre hardware queda pendiente hasta disponer nuevamente del equipo.